Potrzebujesz przesadnie skomplikowanego systemu namierzania obiektu przy pomocy kamery? Świetnie się składa! Mamy coś właśnie dla Ciebie!
Ten projekt zawiera zagadnienia mechaniczne (wydruk i montaż części), elektroniczne (wszystkie silniczki i płytkę trzeba ze sobą połączyć) oraz bardzo modną obecnie sztuczną inteligencję.
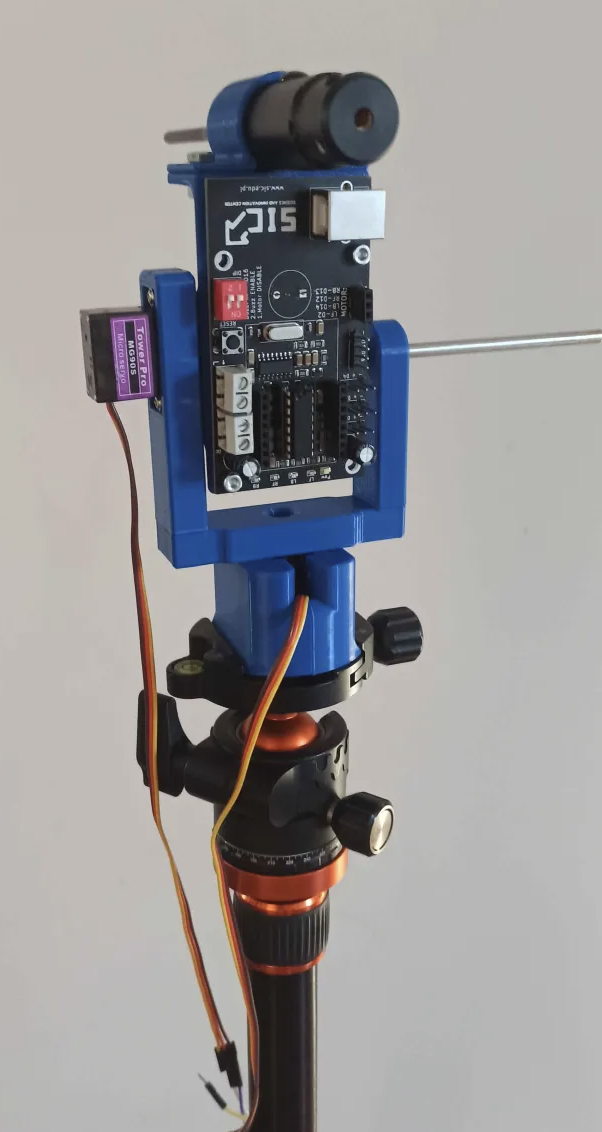
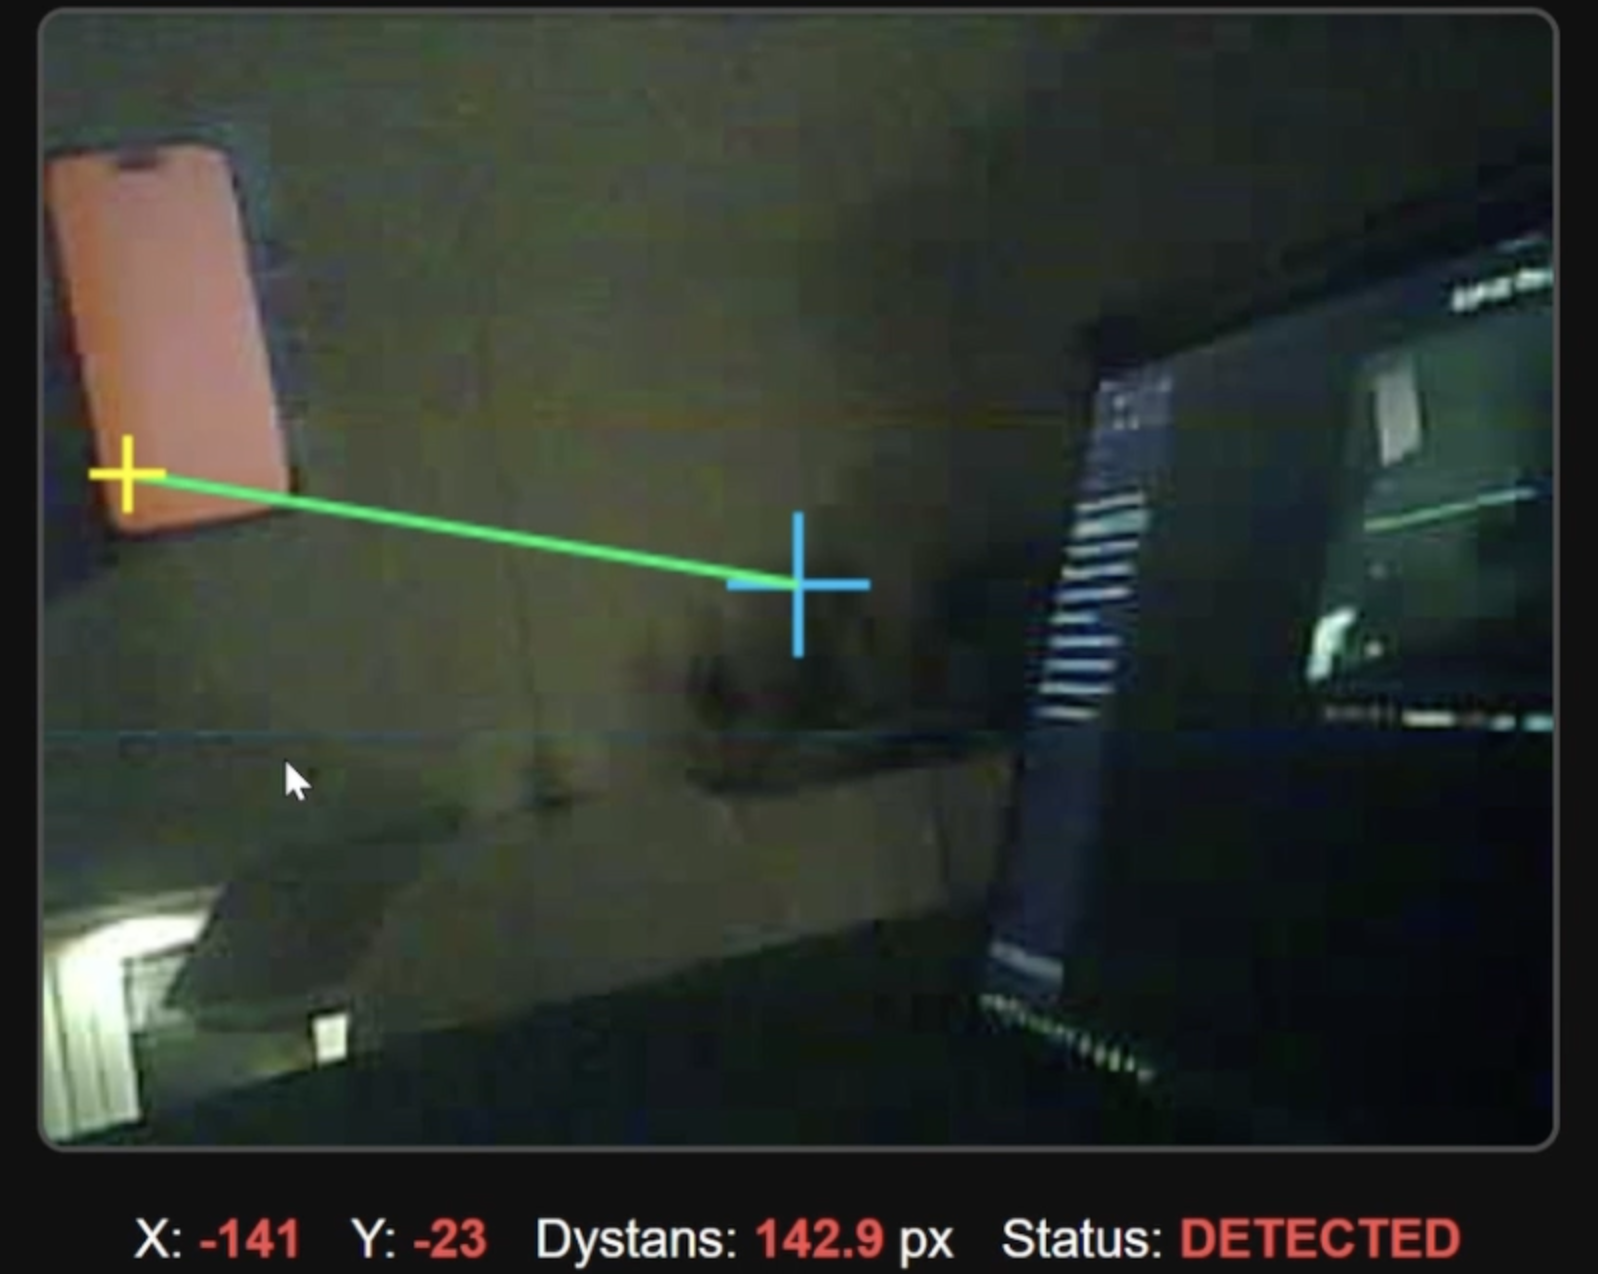
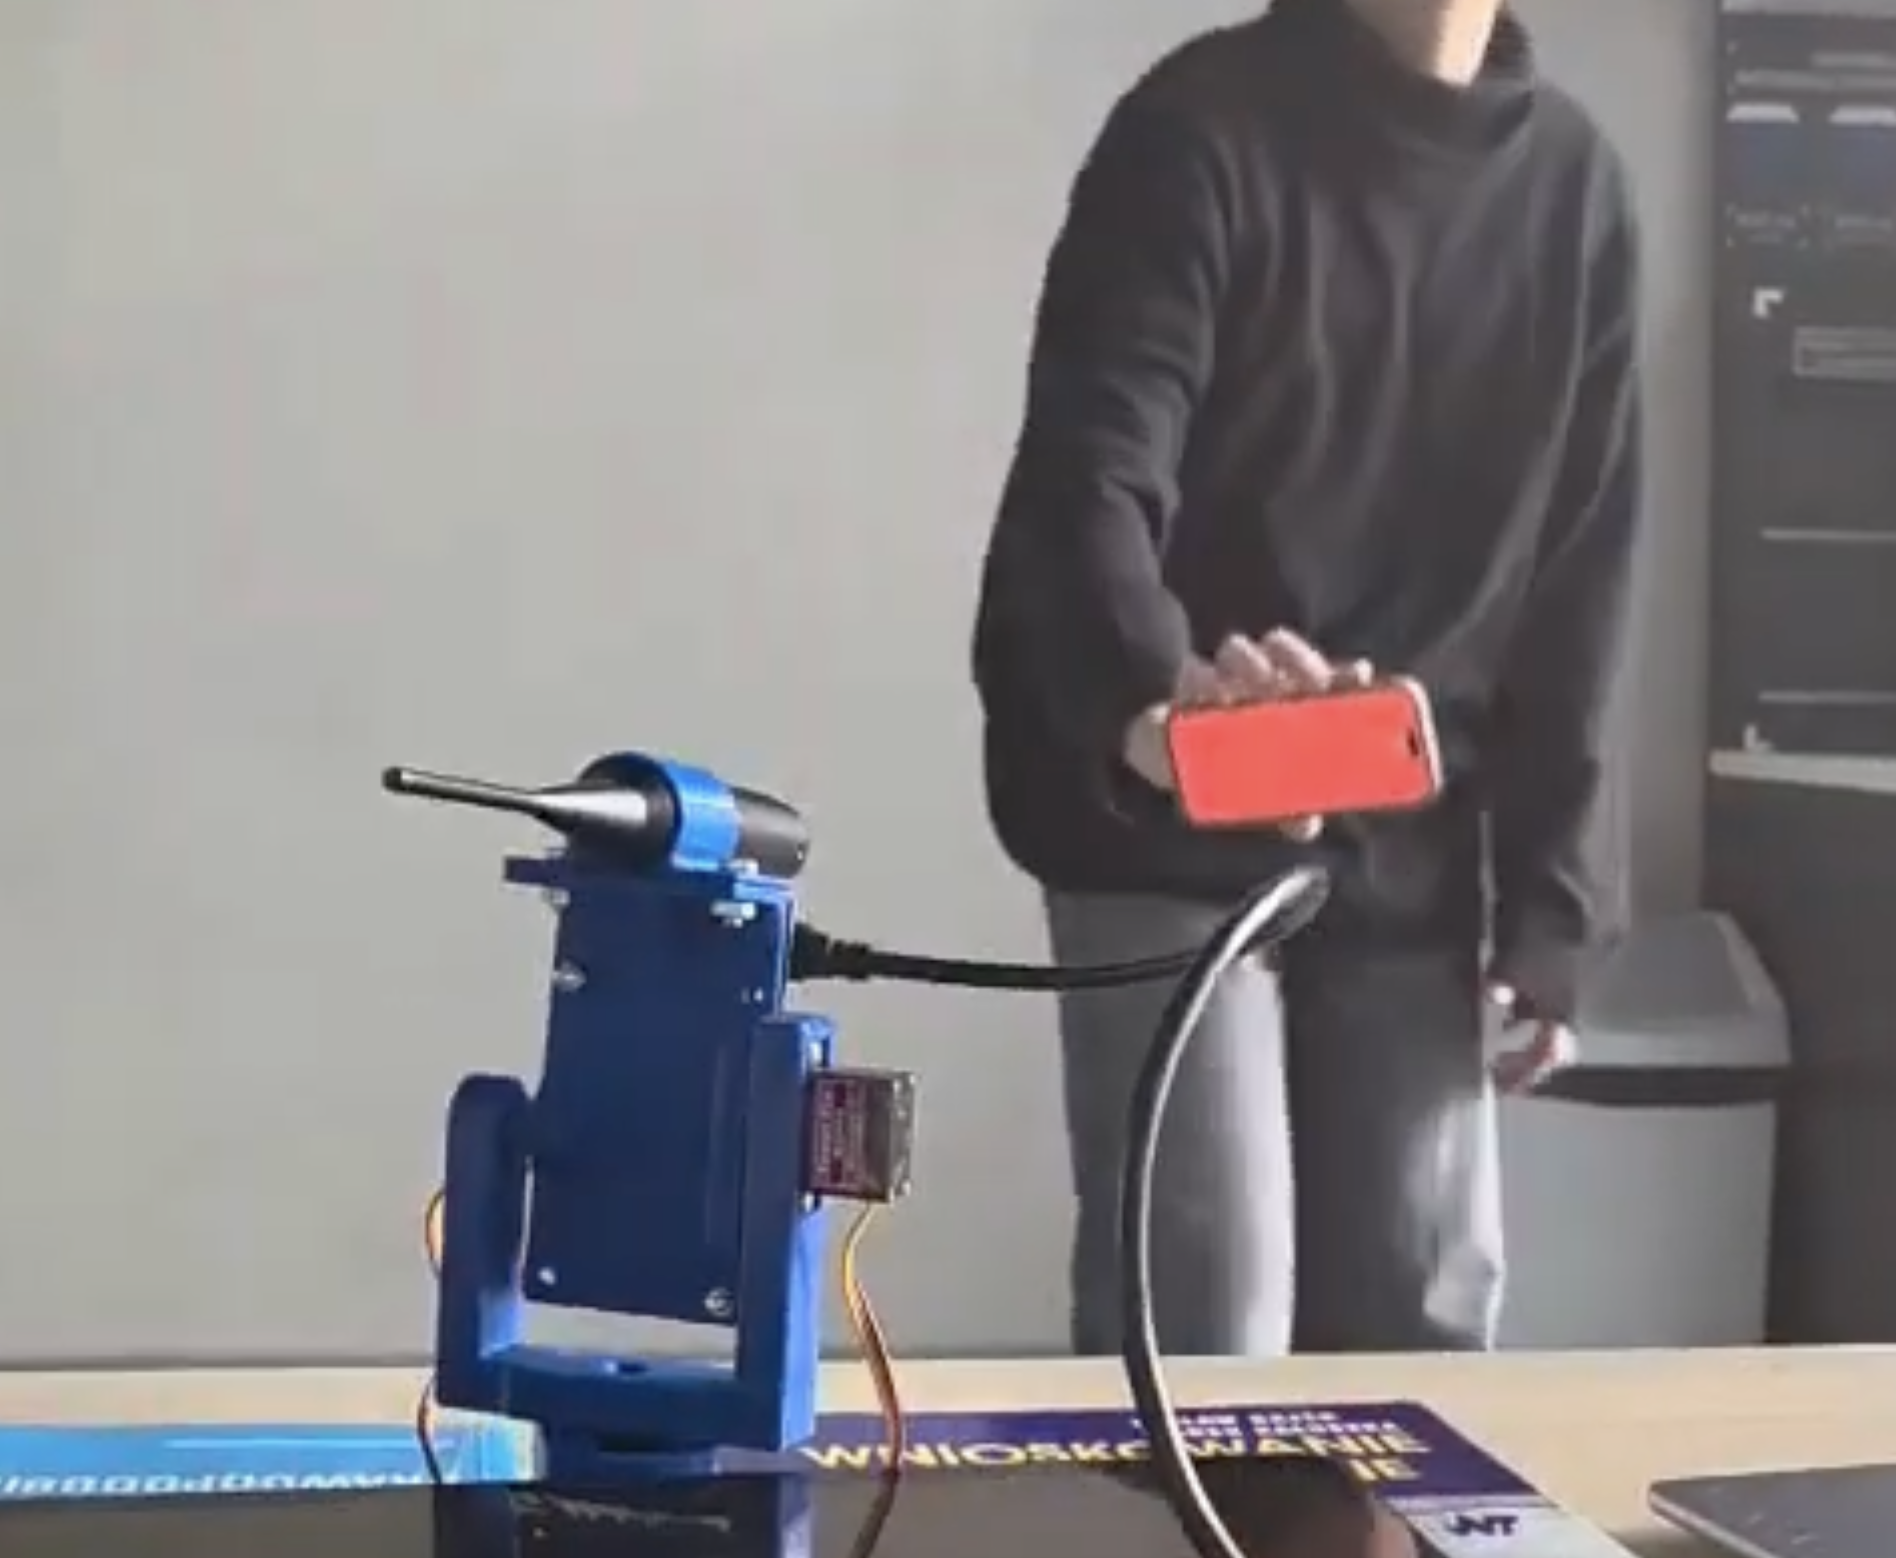
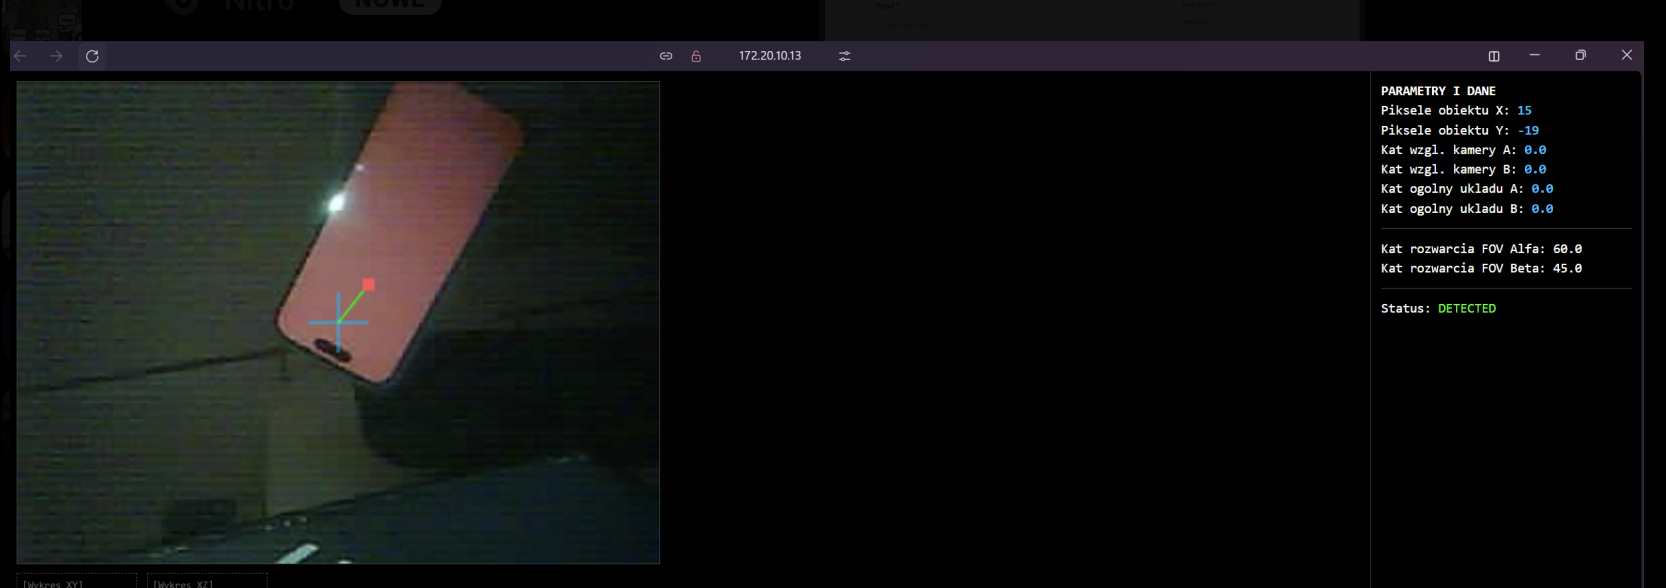
Celem projektu jest zaprojektowanie i wykonanie układu automatycznie śledzącego wybrany obiekt za pomocą kamery oraz mechanizmu obrotowego. Układ ma za zadanie wykrywać obiekt znajdujący się w polu widzenia kamery, określać jego położenie kątowe, a następnie obracać kamerę w taki sposób, aby utrzymywać obiekt w centrum obrazu. Wszystkie zebrane informacje są przesyłane do mikrokontrolera ESP32 i prezentowane użytkownikowi na stronie internetowej.
- Płytka ESP32-CAM
- Moduł Wi-Fi (wbudowany w ESP32)
- Drukarka 3D oraz filament
- 2 × serwomechanizm MG90S
- Przewody połączeniowe
- Śruby i elementy montażowe
- Wskaźnik laserowy (opcjonalnie)
- Gimbal lub statyw fotograficzny dla lepszej stabilizacji (opcjonalnie)
- Chęci do pracy
- Siła i wytrwałość
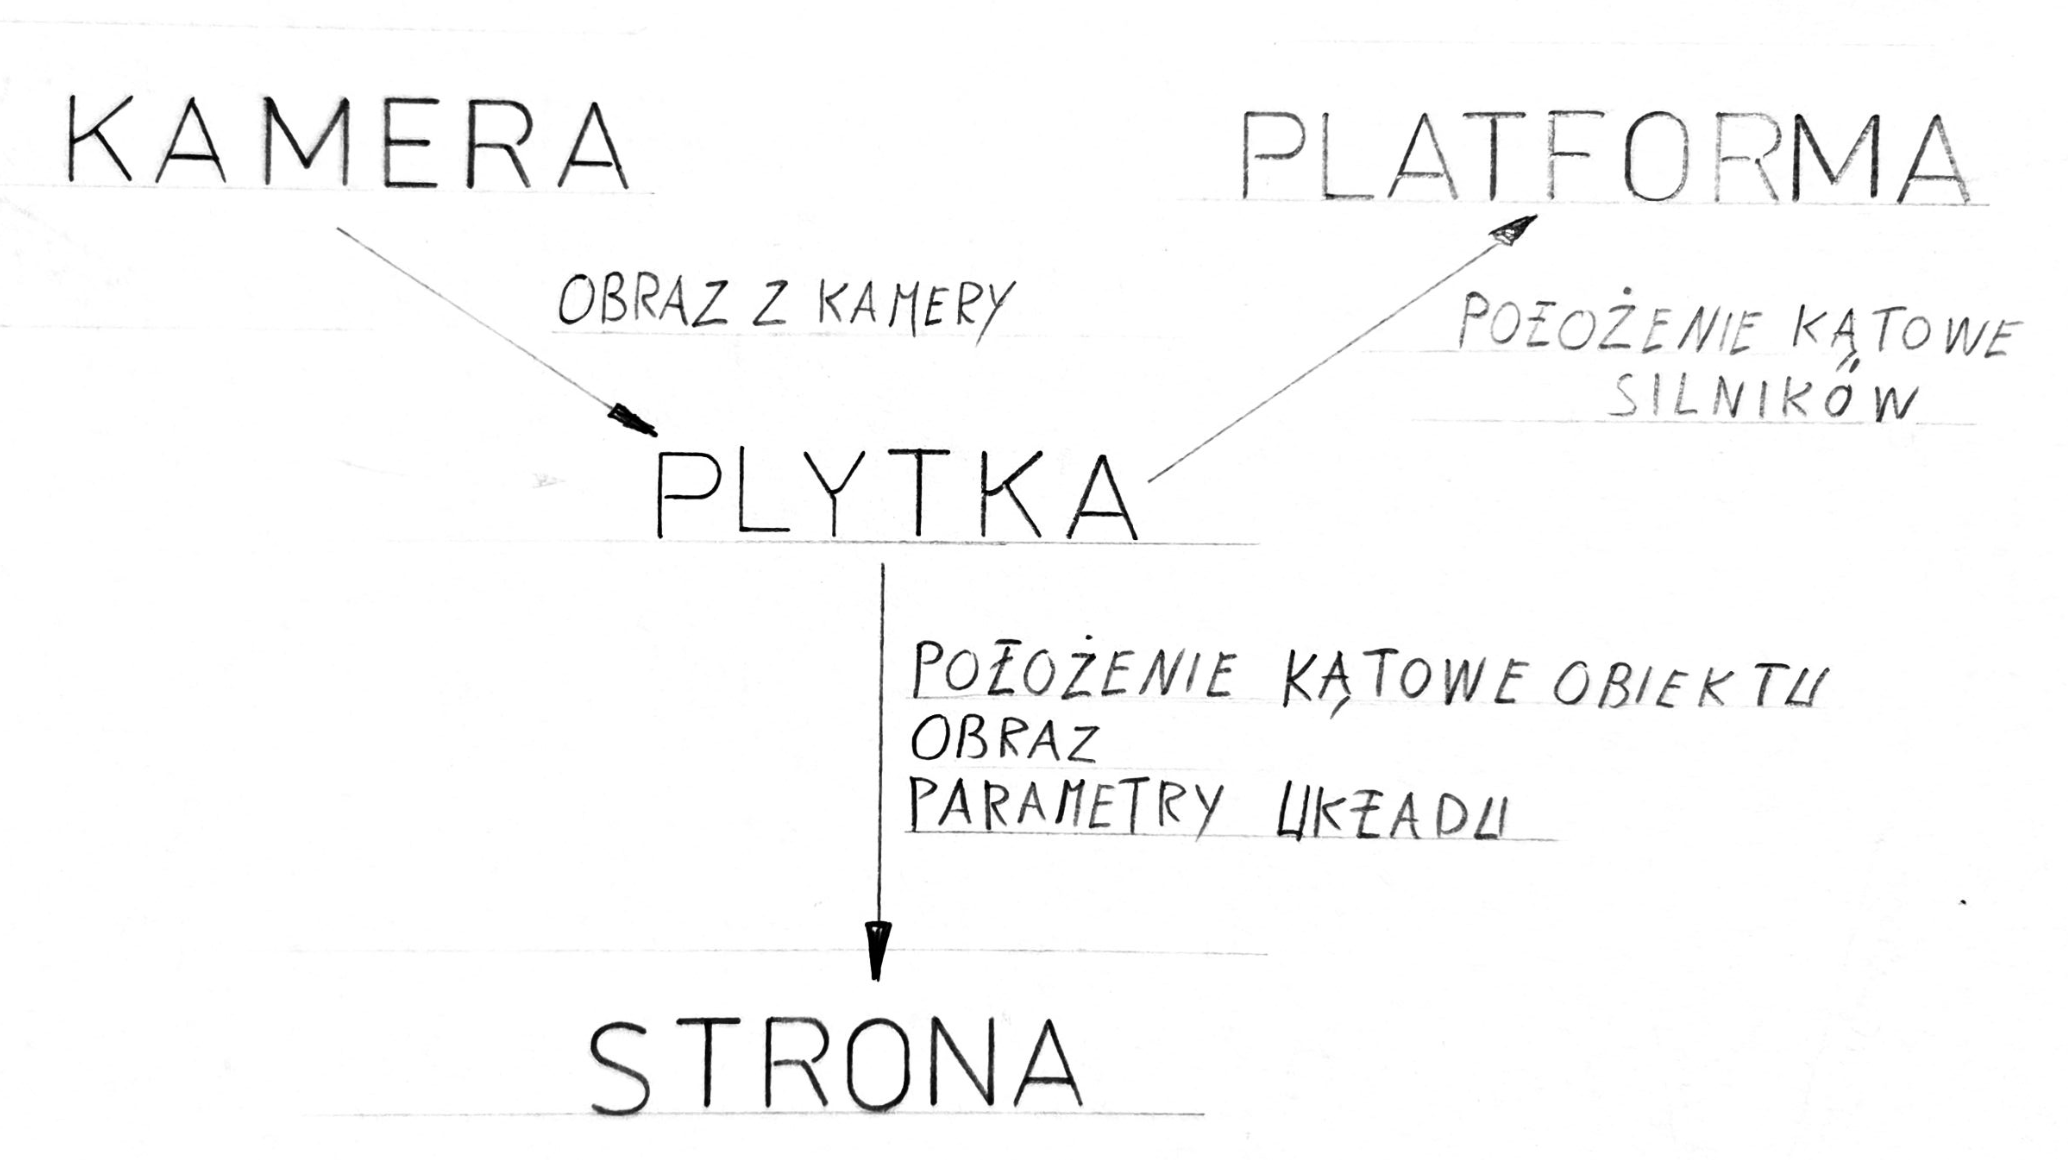
Projekt składa się z trzech głównych elementów.
1. Kamera
Kamera jest połączona z płytką ESP32-CAM. Jej zadaniem jest przechwytywanie obrazu i przesyłanie go do programu analizującego. Obraz zostaje następnie poddany analizie przy pomocy algorytmu przetwarzania obrazu. Algorytm AI określa położenie obiektu na obrazie poprzez wyznaczenie współrzędnych pikseli odpowiadających wykrytemu obiektowi. Następnie, na podstawie szerokości kątowej kamery oraz rozdzielczości obrazu, wyznaczane jest położenie kątowe obiektu względem osi kamery.
2. Platforma obrotowa
Platforma posiada dwa serwomechanizmy umożliwiające obrót kamery w dwóch osiach. Na podstawie położenia kątowego obiektu względem osi kamery mikrokontroler generuje odpowiednie sygnały sterujące, które powodują obrót platformy w kierunku obserwowanego obiektu. Dzięki temu kamera utrzymuje śledzony obiekt możliwie blisko środka obrazu.
3. Płytka sterująca - ESP32
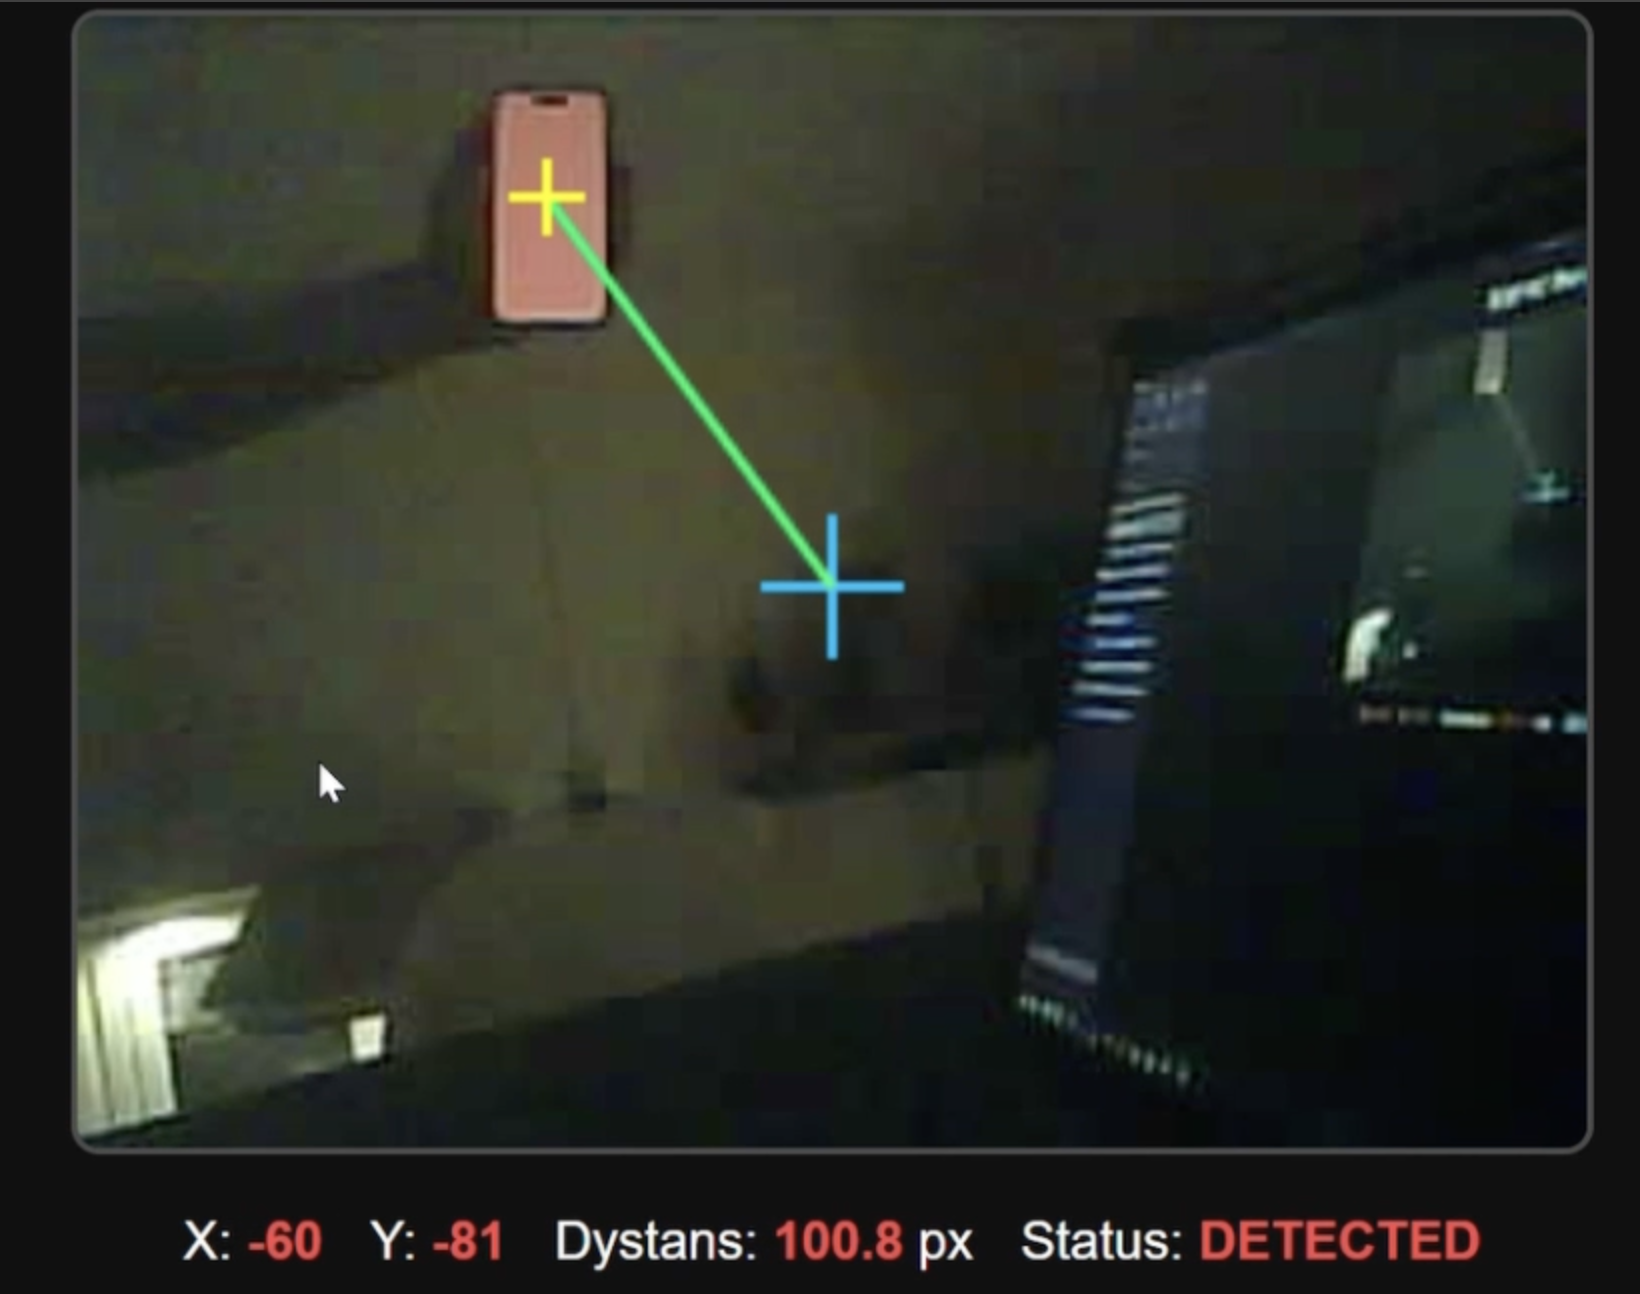
Mikrokontroler pełni funkcję centrum sterowania. Odpowiada za odbiór danych z kamery, przetwarzanie informacji oraz sterowanie platformą obrotową. Dodatkowo ESP32 sam tworzy stronę internetową, na której prezentowane są aktualne dane pomiarowe, pozycja obiektu oraz informacje o stanie systemu.
Instrukcja
Realizację projektu można wykonać przy pomocy propozycji zawartej w tej instrukcji. Zaleca się jednak, aby przedstawione rozwiązanie traktować jako przykład realizacji zadania, a nie jedyną poprawną metodę wykonania projektu.
Etap Pierwszy – Program
Pierwszym etapem jest przygotowanie oprogramowania sterującego całym układem.
Program realizuje następujące zadania:
- pobieranie obrazu z kamery
- wykrywanie czerwonego źródła światła
- określanie położenia obiektu na obrazie
- wyznaczanie położenia kątowego obiektu względem osi kamery
- sterowanie serwomechanizmami
- prezentowanie wyników na stronie internetowej
Algorytm powinien działać możliwie szybko, aby zapewnić płynne śledzenie obiektu oraz aktualizację pomiarów w czasie rzeczywistym (kod programu - zerknij niżej).
Etap drugi – Projekt modelu mechanicznego
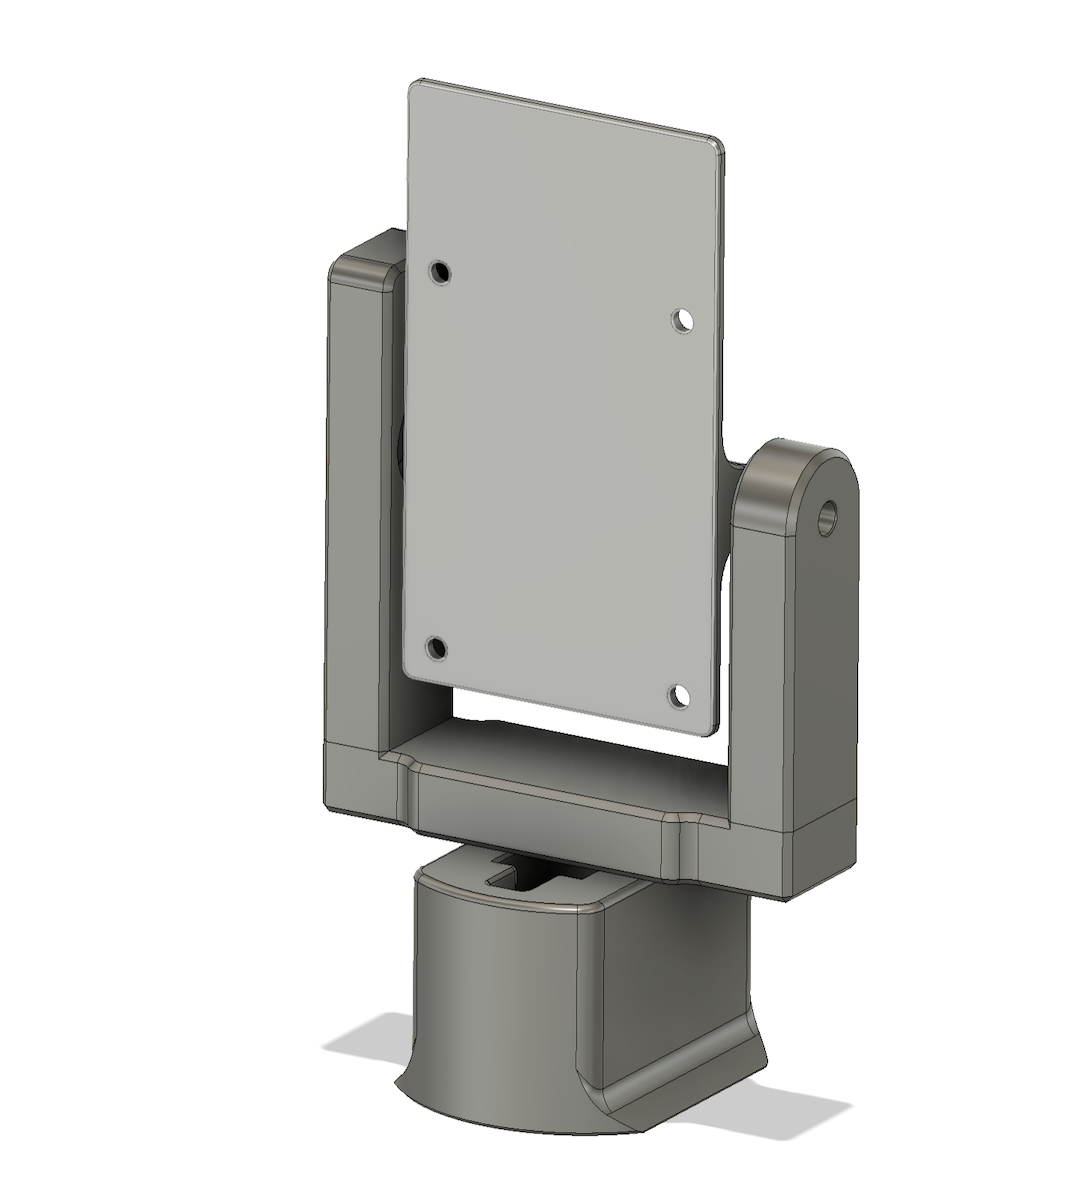
Projekt modelu układu śledzącego. Na początku należy określić zadania, jakie ma wykonywać urządzenie. Układ będzie wykrywał czerwone źródło światła za pomocą kamery, określał jego położenie na obrazie, obracał kamerę w kierunku wykrytego obiektu. Po ustaleniu założeń należy wykonać wstępny projekt konstrukcji. Trzeba zaplanować rozmieszczenie wszystkich elementów oraz sposób ich połączenia.
W tym celu należy opracować projekt elementów mechanicznych odpowiedzialnych za mocowanie kamery oraz serwomechanizmów. Konstrukcja powinna zapewniać stabilne zamocowanie wszystkich podzespołów, a jednocześnie umożliwiać ich swobodny ruch podczas pracy układu. Na etapie projektowania należy również uwzględnić miejsce na przewody oraz elementy elektroniczne.
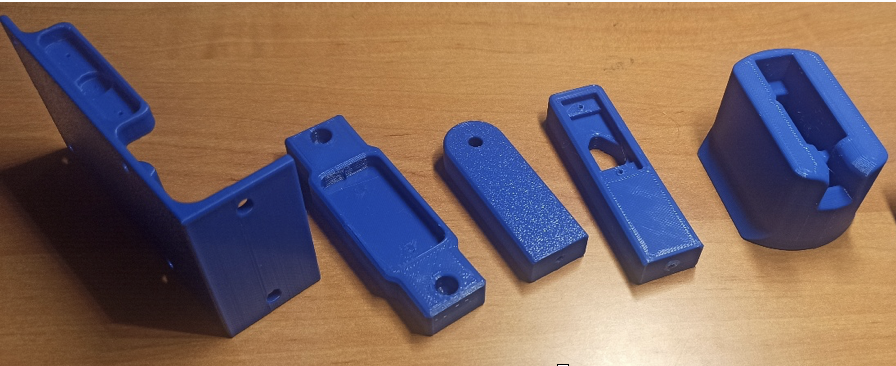
Po przygotowaniu modelu 3D można przystąpić do wykonania wydruków przy użyciu drukarki 3D. Wydrukowane elementy należy dokładnie sprawdzić pod względem wymiarów oraz jakości wykonania
Montaż konstrukcji
Do montażu należy przygotować:
- wydrukowane części konstrukcji,
- płytkę ESP32-CAM,
- dwa serwomechanizmy MG90S,
- śruby, nakrętki i elementy montażowe.
(w projekcie wykorzystano: 2x wkręt stożkowy do drewna 3x10, oś metalowa fi4,2x23mm, 4x śruba M3x10 + nakrętki, 2x śruba M4x10 + nakrętki, 2x silnik servo pozycyjny MG90S TowerPro, 2x zestawy krzyżaków, śrub i wkrętów montażowych przeznaczonych do silników servo)
Montaż należy przeprowadzić według następujących kroków:
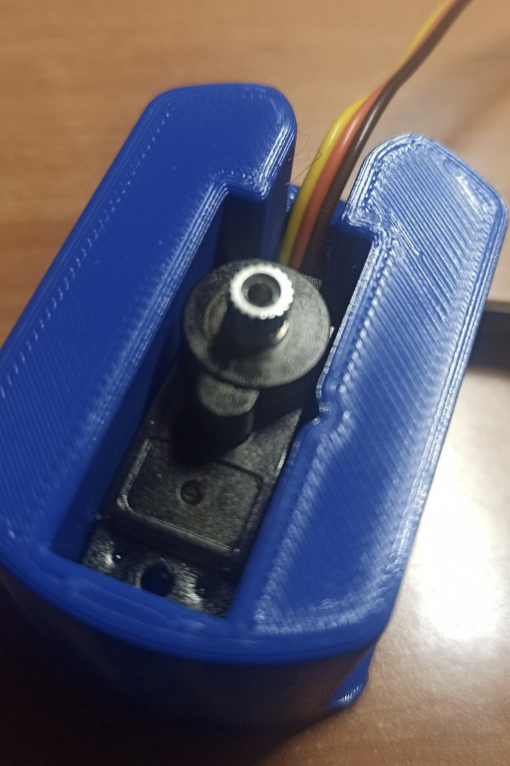
- Złożyć konstrukcję PanStructure z elementów PanBase, PanAxle oraz PanServo.
- Przykręcić krzyżaki serwomechanizmów do elementów BoardPlate i PanStructure.
- Przykręcić serwomechanizm TILT do konstrukcji PanStructure.
- Umieścić serwomechanizm PAN w elemencie RotateAndMountStructure.
- Połączyć serwomechanizmy z odpowiednimi krzyżakami montażowymi.
- Zamontować oś łączącą elementy konstrukcji.
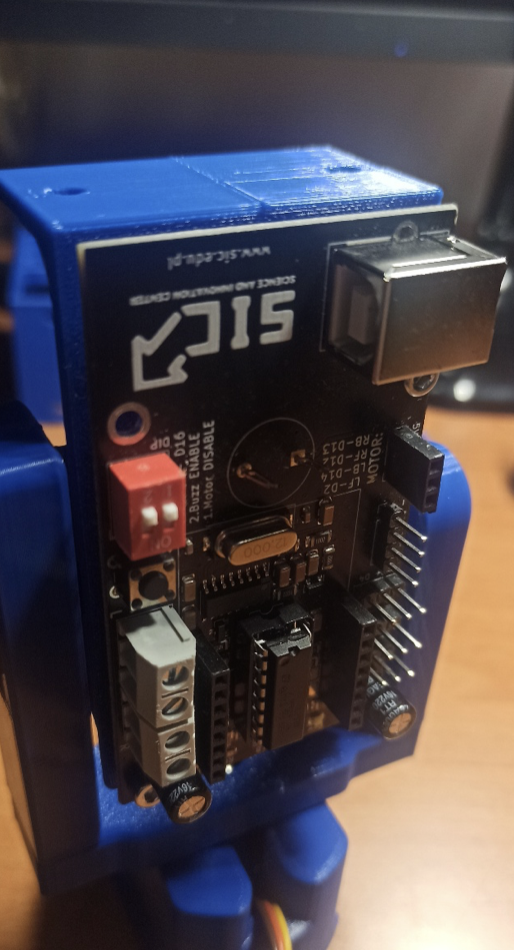
- Przykręcić płytkę ESP32-CAM do elementu BoardPlate.
- Umieścić konstrukcję na statywie fotograficznym (opcjonalne)
Po zakończeniu montażu należy sprawdzić poprawność działania mechanizmu oraz zakres ruchu obu osi.
(Na zdjęciu "wydrukowane części" od lewej widzimy: BoardPlate, PanBase, PanAxle, PanServo, RotatateAndMountStructure)
Etap trzeci – Integracja systemu
Po przygotowaniu konstrukcji mechanicznej oraz oprogramowania należy połączyć wszystkie elementy w jeden działający system.
Na tym etapie należy:
- wykonać połączenia elektryczne i SPRAWDZIĆ poprawność połączenia!!!
- sprawdzić poprawność działania kamery
- sprawdzić działanie serwomechanizmów
- przeprowadzić testy śledzenia obiektu
- skorygować parametry sterowania w celu uzyskania płynnej pracy układu
Po zakończeniu testów system powinien umożliwiać automatyczne śledzenie obiektu oraz prezentację danych użytkownikowi za pomocą strony internetowej.
DO DZIEŁA!
ZIP poniżej (;